Vorschau · Entwicklungsstand 1.6.1
Bewegung vorhersagen
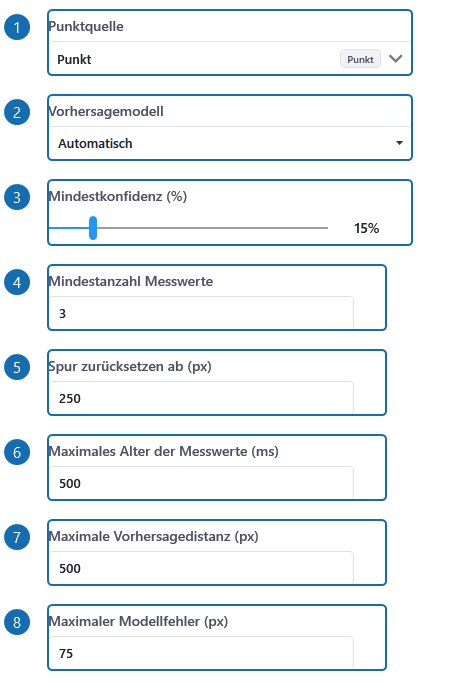
- 1Punktquelle
Kompatible Punkt-/Erkennungsquelle. Der betreffende Eingabevertrag bestimmt, ob der erste oder alle Listeneinträge verarbeitet werden.
- 2Vorhersagemodell
Modell der Zielvorhersage: automatische Auswahl oder das ausdrücklich gewählte lineare, Beschleunigungs- beziehungsweise Kalman-Modell.
- 3Mindestkonfidenz (%)
Mindestkonfidenz für die Übernahme eines Treffers in ROI/Vorhersage. Erkennungsergebnisse verwenden 0 bis 1; der Editor kann denselben Wert als Prozent darstellen.
- 4Mindestanzahl Messwerte
Mindestzahl verwertbarer Messpunkte, bevor eine Vorhersage möglich ist.
- 5Spur zurücksetzen ab (px)
Pixelabstand, ab dem ein Sprung die bisherige Bewegungsspur zurücksetzt.
- 6Maximales Alter der Messwerte (ms)
Maximales Alter einer Messung in Millisekunden gegen die aktuelle Uhr. Wiederholtes Lesen desselben eingefrorenen Frames verjüngt sie nicht.
- 7Maximale Vorhersagedistanz (px)
Maximal zulässige Entfernung der Vorhersage vom gemessenen Punkt in Pixeln.
- 8Maximaler Modellfehler (px)
Maximal akzeptierter Modellfehler in Pixeln. Eine unzuverlässige Anpassung wird nicht als sichere Vorhersage weitergereicht.
Editor-Ausschnitt mit Markierungen · Lightmode · Beispieldaten · Bild anklicken zum Vergrößern. Die Ansichten erklären die Bedienung; noch nicht gewählte Quellen, Geräte oder Modelle müssen für einen ausführbaren Job ergänzt werden.
Wofür ist das gedacht?
Sammle Erkennungspunkte und schätze eine zukünftige Position. Mindestkonfidenz, Probenzahl, Alter, Modellfehler und Sprunggrenzen begrenzen die verwendete Spur. Prüfe is_predicted vor der Weiterverwendung; eingefrorene Frames altern gegen die aktuelle Uhr und sind keine neuen Messungen.
Einstellungen in der Oberfläche
Beispielwerte dienen zur Orientierung. Passe Pfade, Quellen und Geräte an deinen Arbeitsplatz an. Ein ausgeschaltetes Häkchen und die Zahl 0 sind ebenfalls gültige Beispielwerte.
| Einstellung | Bedeutung und Bedienung | Beispielwert |
|---|---|---|
| Punktquelle | Kompatible Punkt-/Erkennungsquelle. Der betreffende Eingabevertrag bestimmt, ob der erste oder alle Listeneinträge verarbeitet werden. | Farberkennung → Punkt |
| Vorhersagemodell | Modell der Zielvorhersage: automatische Auswahl oder das ausdrücklich gewählte lineare, Beschleunigungs- beziehungsweise Kalman-Modell.
| Automatisch |
| Mindestkonfidenz (%) | Mindestkonfidenz für die Übernahme eines Treffers in ROI/Vorhersage. Erkennungsergebnisse verwenden 0 bis 1; der Editor kann denselben Wert als Prozent darstellen. Zulässiger Bereich: ab 0 % bis 100 %. | 15.0 % |
| Mindestanzahl Messwerte | Mindestzahl verwertbarer Messpunkte, bevor eine Vorhersage möglich ist. Im Bereich „Erweitert“ verfügbar. Zulässiger Bereich: ab 2. | 3 |
| Spur zurücksetzen ab (px) | Pixelabstand, ab dem ein Sprung die bisherige Bewegungsspur zurücksetzt. Im Bereich „Erweitert“ verfügbar. Zulässiger Bereich: ab 0. | 250 |
| Maximales Alter der Messwerte (ms) | Maximales Alter einer Messung in Millisekunden gegen die aktuelle Uhr. Wiederholtes Lesen desselben eingefrorenen Frames verjüngt sie nicht. Im Bereich „Erweitert“ verfügbar. Zulässiger Bereich: ab 0. | 500 |
| Maximale Vorhersagedistanz (px) | Maximal zulässige Entfernung der Vorhersage vom gemessenen Punkt in Pixeln. Im Bereich „Erweitert“ verfügbar. Zulässiger Bereich: ab 0. | 500 |
| Maximaler Modellfehler (px) | Maximal akzeptierter Modellfehler in Pixeln. Eine unzuverlässige Anpassung wird nicht als sichere Vorhersage weitergereicht. Im Bereich „Erweitert“ verfügbar. Zulässiger Bereich: ab 0. | 75 |
Ergebniswerte verwenden
| Ergebnis | Bedeutung |
|---|---|
| Found | Ob die Erkennung/Suche in diesem Lauf einen passenden Treffer geliefert hat. false ist ein fachliches Ergebnis und nicht automatisch ein Step-Fehler. Einzelwert dieses Ergebnisses. |
| Point | Ermittelter Zielpunkt. Bei Bildschirmquellen ist der Quelle-zu-Desktop-Versatz bereits entsprechend dem Ergebnisvertrag berücksichtigt. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Point / X | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Point / Y | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box | Begrenzendes Rechteck eines Treffers; bei fehlender Erkennung kann ein optionales Rechteck fehlen. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / X | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / Y | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / Width | Breite des Ergebnisrechtecks in Pixeln. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / Height | Höhe des Ergebnisrechtecks in Pixeln. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / Left | Linke Rechteckkante in Pixeln. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / Top | Obere Rechteckkante in Pixeln. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / Right | Rechte Rechteckkante in Pixeln, aus Ursprung und Breite abgeleitet. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / Bottom | Untere Rechteckkante in Pixeln, aus Ursprung und Höhe abgeleitet. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / Is Empty | Ob die Zwischenablage im abgefragten Kontext leer ist. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / Location | Pixelposition/-bereich eines erkannten Wortes oder Trefferobjekts; verwende den im Ergebnis ausgewiesenen Koordinatenraum. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / Location / X | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / Location / Y | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / Center | Mittelpunkt einer einzelnen Erkennung in Pixeln. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / Center / X | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Bounding Box / Center / Y | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| Confidence | Normalisierte Trefferkonfidenz zwischen 0 und 1. 0.9 entspricht 90 %; mehrere Treffer können unterschiedliche Konfidenzen besitzen. Einzelwert dieses Ergebnisses. |
| Source Capture Is Fresh | Frischezustand der verwendeten Aufnahme, unverändert in das Erkennungsergebnis übernommen. Einzelwert dieses Ergebnisses. |
| Source Capture Timestamp Utc | UTC-Aufnahmezeit der Bildquelle, aus der dieses Ergebnis berechnet wurde. Einzelwert dieses Ergebnisses. |
| Source Frame Version | Frame-Identität der verwendeten Bildquelle; auch ein Erkennungsfehlschlag behält die Herkunftsinformation. Einzelwert dieses Ergebnisses. |
| Source Frame Timestamp | Monotoner Zeitstempel des zugrunde liegenden Frames. 0 bedeutet unbekannte zeitliche Herkunft. Einzelwert dieses Ergebnisses. |
| Is Predicted | Ob ein Vorhersagemodell genügend geeignete Messwerte für eine gültige Prognose hatte. Einzelwert dieses Ergebnisses. |
| Predicted For Utc | UTC-Zielzeitpunkt, für den die vorhergesagte Position gilt. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
| All Detections | Liste einzelner Erkennungen mit eigenen Punkten, Rechtecken und Konfidenzen. Die Anzahl ist nicht gleich einer pauschalen Erfolgsbewertung. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections / Count | Anzahl der Elemente der referenzierten Sammlung, automatisch als zusätzlicher Ergebniswert verfügbar. Einzelwert dieses Ergebnisses. |
| All Detections[] / Center | Mittelpunkt einer einzelnen Erkennung in Pixeln. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Center / X | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Center / Y | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box | Begrenzendes Rechteck eines Treffers; bei fehlender Erkennung kann ein optionales Rechteck fehlen. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / X | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / Y | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / Width | Breite des Ergebnisrechtecks in Pixeln. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / Height | Höhe des Ergebnisrechtecks in Pixeln. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / Left | Linke Rechteckkante in Pixeln. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / Top | Obere Rechteckkante in Pixeln. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / Right | Rechte Rechteckkante in Pixeln, aus Ursprung und Breite abgeleitet. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / Bottom | Untere Rechteckkante in Pixeln, aus Ursprung und Höhe abgeleitet. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / Is Empty | Ob die Zwischenablage im abgefragten Kontext leer ist. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / Location | Pixelposition/-bereich eines erkannten Wortes oder Trefferobjekts; verwende den im Ergebnis ausgewiesenen Koordinatenraum. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / Location / X | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / Location / Y | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / Center | Mittelpunkt einer einzelnen Erkennung in Pixeln. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / Center / X | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Bounding Box / Center / Y | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
| All Detections[] / Confidence | Normalisierte Trefferkonfidenz zwischen 0 und 1. 0.9 entspricht 90 %; mehrere Treffer können unterschiedliche Konfidenzen besitzen. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
Beispiel
In einem wiederholten Job mehrere zeitlich frische Erkennungspunkte sammeln und 50 ms in die Zukunft vorhersagen; is_predicted prüfen.
Vorbereitete Beispielabläufe ansehenFehler und Hinweise
Prüfe die in dieser Referenz beschriebenen aktiven Pflichtfelder, kompatible Wertequellen und die Voraussetzungen auf dem Zielrechner. Ungültige Quellen oder Typen sind Fehler; eine gültige, aber nicht verfügbare optionale Quelle kann gemäß Eingabevertrag zum Überspringen führen. Ein Fehler beendet die Start-/Hauptphase; die vorgesehene Endphase wird zum Aufräumen behandelt. Der Verlauf zeigt den tatsächlich belegten Status.
Entwickler- und Agenten-Doku JSON, Feldnamen, Typen und Verträge
Dieser Bereich erklärt die Bearbeitung von Textdateien und die technischen Verträge. Zur Entwickler-Doku
Identifier: predict_movement
- 1Punktquellepoints_source · ResultBinding · Nicht angegeben
Kompatible Punkt-/Erkennungsquelle
- 2Vorhersagemodellprediction_model · Enum · Automatic, Linear, Acceleration, Kalman
Modell der Zielvorhersage: automatische Auswahl oder das ausdrücklich gewählte lineare, Beschleunigungs- beziehungsweise Kalman-Modell.
- 3Mindestkonfidenz (%)minimum_confidence · Number · 0.15
Mindestkonfidenz für die Übernahme eines Treffers in ROI/Vorhersage
- 4Mindestanzahl Messwertemin_samples · Integer · 3
Mindestzahl verwertbarer Messpunkte, bevor eine Vorhersage möglich ist.
- 5Spur zurücksetzen ab (px)reset_distance_threshold · Number · 250
Pixelabstand, ab dem ein Sprung die bisherige Bewegungsspur zurücksetzt.
- 6Maximales Alter der Messwerte (ms)max_sample_age_ms · Duration · 500
Maximales Alter einer Messung in Millisekunden gegen die aktuelle Uhr
- 7Maximale Vorhersagedistanz (px)max_prediction_distance · Number · 500
Maximal zulässige Entfernung der Vorhersage vom gemessenen Punkt in Pixeln.
- 8Maximaler Modellfehler (px)max_fit_error · Number · 75
Maximal akzeptierter Modellfehler in Pixeln
- 9Vorhersage (ms)prediction_ms · Duration · 0
Zeitlicher Vorhersagehorizont in Millisekunden
- 10Zeitbasistime_basis · Text · Execution
Zeitgrundlage der Bewegungsschätzung
- 11FoundErgebnis: found · Wert
Ob die Erkennung/Suche in diesem Lauf einen passenden Treffer geliefert hat
- 12PointErgebnis: point · Wert
Ermittelter Zielpunkt
- 13Point / XErgebnis: point.x · Wert
Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten
- 14Point / YErgebnis: point.y · Wert
Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen
- 15Bounding BoxErgebnis: bounding_box · Wert
Begrenzendes Rechteck eines Treffers; bei fehlender Erkennung kann ein optionales Rechteck fehlen
- 16Bounding Box / XErgebnis: bounding_box.x · Wert
Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten
- 17Bounding Box / YErgebnis: bounding_box.y · Wert
Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen
- 18Bounding Box / WidthErgebnis: bounding_box.width · Wert
Breite des Ergebnisrechtecks in Pixeln
- 19Bounding Box / HeightErgebnis: bounding_box.height · Wert
Höhe des Ergebnisrechtecks in Pixeln
- 20Bounding Box / LeftErgebnis: bounding_box.left · Wert
Linke Rechteckkante in Pixeln
- 21Bounding Box / TopErgebnis: bounding_box.top · Wert
Obere Rechteckkante in Pixeln
- 22Bounding Box / RightErgebnis: bounding_box.right · Wert
Rechte Rechteckkante in Pixeln, aus Ursprung und Breite abgeleitet
- 23Bounding Box / BottomErgebnis: bounding_box.bottom · Wert
Untere Rechteckkante in Pixeln, aus Ursprung und Höhe abgeleitet
- 24Bounding Box / Is EmptyErgebnis: bounding_box.is_empty · Wert
Ob die Zwischenablage im abgefragten Kontext leer ist
- 25Bounding Box / LocationErgebnis: bounding_box.location · Wert
Pixelposition/-bereich eines erkannten Wortes oder Trefferobjekts; verwende den im Ergebnis ausgewiesenen Koordinatenraum
- 26Bounding Box / Location / XErgebnis: bounding_box.location.x · Wert
Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten
- 27Bounding Box / Location / YErgebnis: bounding_box.location.y · Wert
Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen
- 28Bounding Box / CenterErgebnis: bounding_box.center · Wert
Mittelpunkt einer einzelnen Erkennung in Pixeln
- 29Bounding Box / Center / XErgebnis: bounding_box.center.x · Wert
Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten
- 30Bounding Box / Center / YErgebnis: bounding_box.center.y · Wert
Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen
- 31ConfidenceErgebnis: confidence · Wert
Normalisierte Trefferkonfidenz zwischen 0 und 1
- 32Source Capture Is FreshErgebnis: source_capture_is_fresh · Wert
Frischezustand der verwendeten Aufnahme, unverändert in das Erkennungsergebnis übernommen
- 33Source Capture Timestamp UtcErgebnis: source_capture_timestamp_utc · Wert
UTC-Aufnahmezeit der Bildquelle, aus der dieses Ergebnis berechnet wurde
- 34Source Frame VersionErgebnis: source_frame_version · Wert
Frame-Identität der verwendeten Bildquelle; auch ein Erkennungsfehlschlag behält die Herkunftsinformation
- 35Source Frame TimestampErgebnis: source_frame_timestamp · Wert
Monotoner Zeitstempel des zugrunde liegenden Frames
- 36Is PredictedErgebnis: is_predicted · Wert
Ob ein Vorhersagemodell genügend geeignete Messwerte für eine gültige Prognose hatte
- 37Predicted For UtcErgebnis: predicted_for_utc · Wert
UTC-Zielzeitpunkt, für den die vorhergesagte Position gilt
- 38All DetectionsErgebnis: all_detections · Wert
Liste einzelner Erkennungen mit eigenen Punkten, Rechtecken und Konfidenzen
- 39All Detections / CountErgebnis: all_detections.count · Wert
Anzahl der Elemente der referenzierten Sammlung, automatisch als zusätzlicher Ergebniswert verfügbar
- 40All Detections[] / CenterErgebnis: all_detections.center · Wert
Mittelpunkt einer einzelnen Erkennung in Pixeln
- 41All Detections[] / Center / XErgebnis: all_detections.center.x · Wert
Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten
- 42All Detections[] / Center / YErgebnis: all_detections.center.y · Wert
Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen
- 43All Detections[] / Bounding BoxErgebnis: all_detections.bounding_box · Wert
Begrenzendes Rechteck eines Treffers; bei fehlender Erkennung kann ein optionales Rechteck fehlen
- 44All Detections[] / Bounding Box / XErgebnis: all_detections.bounding_box.x · Wert
Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten
- 45All Detections[] / Bounding Box / YErgebnis: all_detections.bounding_box.y · Wert
Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen
- 46All Detections[] / Bounding Box / WidthErgebnis: all_detections.bounding_box.width · Wert
Breite des Ergebnisrechtecks in Pixeln
- 47All Detections[] / Bounding Box / HeightErgebnis: all_detections.bounding_box.height · Wert
Höhe des Ergebnisrechtecks in Pixeln
- 48All Detections[] / Bounding Box / LeftErgebnis: all_detections.bounding_box.left · Wert
Linke Rechteckkante in Pixeln
- 49All Detections[] / Bounding Box / TopErgebnis: all_detections.bounding_box.top · Wert
Obere Rechteckkante in Pixeln
- 50All Detections[] / Bounding Box / RightErgebnis: all_detections.bounding_box.right · Wert
Rechte Rechteckkante in Pixeln, aus Ursprung und Breite abgeleitet
- 51All Detections[] / Bounding Box / BottomErgebnis: all_detections.bounding_box.bottom · Wert
Untere Rechteckkante in Pixeln, aus Ursprung und Höhe abgeleitet
- 52All Detections[] / Bounding Box / Is EmptyErgebnis: all_detections.bounding_box.is_empty · Wert
Ob die Zwischenablage im abgefragten Kontext leer ist
- 53All Detections[] / Bounding Box / LocationErgebnis: all_detections.bounding_box.location · Wert
Pixelposition/-bereich eines erkannten Wortes oder Trefferobjekts; verwende den im Ergebnis ausgewiesenen Koordinatenraum
- 54All Detections[] / Bounding Box / Location / XErgebnis: all_detections.bounding_box.location.x · Wert
Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten
- 55All Detections[] / Bounding Box / Location / YErgebnis: all_detections.bounding_box.location.y · Wert
Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen
- 56All Detections[] / Bounding Box / CenterErgebnis: all_detections.bounding_box.center · Wert
Mittelpunkt einer einzelnen Erkennung in Pixeln
- 57All Detections[] / Bounding Box / Center / XErgebnis: all_detections.bounding_box.center.x · Wert
Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten
- 58All Detections[] / Bounding Box / Center / YErgebnis: all_detections.bounding_box.center.y · Wert
Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen
- 59All Detections[] / ConfidenceErgebnis: all_detections.confidence · Wert
Normalisierte Trefferkonfidenz zwischen 0 und 1
Schematische Übersicht: Beschriftungen und Werte aus der Referenz, keine nachgezeichnete Bedienoberfläche.
Feldtypen, Standards und Regeln
| Wert | Typ | Standard laut Vertrag | Optionen und Regeln | Erklärung |
|---|---|---|---|---|
Punktquellepoints_source | ResultBinding | Nicht angegeben | Pflichtfeld | Kompatible Punkt-/Erkennungsquelle. Der betreffende Eingabevertrag bestimmt, ob der erste oder alle Listeneinträge verarbeitet werden. |
Vorhersagemodellprediction_model | Enum | Automatic | Pflichtfeld["Automatic", "Linear", "Acceleration", "Kalman"] | Modell der Zielvorhersage: automatische Auswahl oder das ausdrücklich gewählte lineare, Beschleunigungs- beziehungsweise Kalman-Modell.
|
Mindestkonfidenz (%)minimum_confidence | Number | 0.15 | Regeln siehe Erklärung Grenzen: {"Minimum": 0, "Maximum": 1} | Mindestkonfidenz für die Übernahme eines Treffers in ROI/Vorhersage. Erkennungsergebnisse verwenden 0 bis 1; der Editor kann denselben Wert als Prozent darstellen. |
Mindestanzahl Messwertemin_samples | Integer | 3 | Regeln siehe Erklärung Grenzen: {"Minimum": 2} | Mindestzahl verwertbarer Messpunkte, bevor eine Vorhersage möglich ist. |
Spur zurücksetzen ab (px)reset_distance_threshold | Number | 250 | Regeln siehe Erklärung Grenzen: {"Minimum": 0} | Pixelabstand, ab dem ein Sprung die bisherige Bewegungsspur zurücksetzt. |
Maximales Alter der Messwerte (ms)max_sample_age_ms | Duration | 500 | Regeln siehe Erklärung Grenzen: {"Minimum": 0} | Maximales Alter einer Messung in Millisekunden gegen die aktuelle Uhr. Wiederholtes Lesen desselben eingefrorenen Frames verjüngt sie nicht. |
Maximale Vorhersagedistanz (px)max_prediction_distance | Number | 500 | Regeln siehe Erklärung Grenzen: {"Minimum": 0} | Maximal zulässige Entfernung der Vorhersage vom gemessenen Punkt in Pixeln. |
Maximaler Modellfehler (px)max_fit_error | Number | 75 | Regeln siehe Erklärung Grenzen: {"Minimum": 0} | Maximal akzeptierter Modellfehler in Pixeln. Eine unzuverlässige Anpassung wird nicht als sichere Vorhersage weitergereicht. |
Vorhersage (ms)prediction_ms | Duration | 0 | Regeln siehe Erklärung | Zeitlicher Vorhersagehorizont in Millisekunden. Größere Horizonte erhöhen typischerweise die Unsicherheit. |
Zeitbasistime_basis | Text | Execution | Regeln siehe Erklärung | Zeitgrundlage der Bewegungsschätzung. Prüfe die angebotene Quelle und deren Empfangs-/Frame-Zeitstempel statt ungeprüft die Step-Reihenfolge als Messzeit anzunehmen. |
JSON-Felder und verschachtelte Einstellungen
Technische Feldnamen des Modells. Die Einstellungsfelder oben beschreiben die UI; die JSON-Vorlage zeigt die tatsächliche Schreibweise. Bei aktuellen inputs/localValues stammen aktive Werte aus den Referenzen. Die Modell-Standardwerte und Enum-Namen sind keine universelle JSON-Schreibweise.
| Feld | Modelltyp | Modell-Standard / Optionen | Erklärung |
|---|---|---|---|
id | String | Nicht angegeben | Stabile Identität dieses Eintrags. In einem Job müssen Step-IDs eindeutig sein; beim Kopieren eines eigenständigen Jobs/Makros eine neue Objekt-GUID erzeugen und interne Referenzen gezielt anpassen. |
inputs | Dictionary`2 | Nicht angegeben | Zuordnung von UI-Feld-ID zu typisierter Wertequelle. Bei vorhandenen inputs serialisiert der kanonische Job-Serializer settings nicht zusätzlich. Leere inputs mit settings bleiben als Legacy-/direkte Konfiguration lesbar. |
inputs.items | List`1 | Nicht angegeben | Geordnete Unterbindungen einer Liste. Die Reihenfolge ist Teil der Eingabe; Elemente müssen das Listenelement-Schema erfüllen. |
inputs.property_id | String | Nicht angegeben | Stabile Ergebnis-ID einer älteren Step-Referenz. Neue Dateien kodieren sie in source_id; nicht mit einem CLR-Propertynamen oder dem UI-Label verwechseln. |
inputs.property_path | String | Nicht angegeben | Älterer Pfad zu einem Ergebnis-Unterwert. Bestehende Dateien bleiben lesbar; neue Referenzen verwenden stabile Ergebnis-IDs und gegebenenfalls value_path. |
inputs.source_step_id | String | Nicht angegeben | Kompatibilitätsfeld älterer Referenzen. Neue Referenzen verwenden provider_id=step_result und die versionierte source_id. |
inputs.members | Dictionary`2 | Nicht angegeben | Benannte Unterbindungen eines strukturierten Werts. Jeder Schlüssel ist eine stabile Mitglied-ID des Feldschemas; Unterbindungen können Werte einer Basisquelle gezielt überschreiben. |
inputs.provider_id | String | Nicht angegeben | Anbieter der Wertequelle: local_value, job_variable, step_result oder secret. Ein Quellwert benötigt zusätzlich source_id und muss zum Eingabetyp passen. |
inputs.schema_id | String | Nicht angegeben | Versionierte Form eines zusammengesetzten Eingabewerts. Sie gehört zum Bindungsbaum, nicht als frei erfundener Schlüssel in die Variable. Übernimm die für dieses Feld exportierte Schema-ID. |
inputs.source_id | String | Nicht angegeben | Anbieterbezogene Identität. Bei step_result: v1/<URI-kodierte-Step-ID>/<URI-kodierte-stabile-Ergebnis-ID>; bei lokalen Werten und Jobvariablen deren GUID. Dies ist nicht nur die rohe Step-ID. |
inputs.value_path | String | Nicht angegeben | Optionaler Pfad unterhalb einer Anbieterquelle, zum Beispiel zu einem typisierten Objektmitglied. Er ändert den Quellanbieter nicht; der ausgewählte Unterwert muss kompatibel sein. |
is_enabled | Boolean | true | true führt den Step aus; false deaktiviert ihn. Blockmarker können in der UI nicht beliebig deaktiviert werden, weil ihre Struktur erhalten bleiben muss. |
settings | PredictMovementSettings | Nicht angegeben | Direkte beziehungsweise ältere Step-Konfiguration. Für neue referenzbasierte Dateien inputs und localValues verwenden; die UI migriert gespeicherte Literalwerte in lokale Quellen. |
settings.max_fit_error | Double | 75 | Maximal akzeptierter Modellfehler in Pixeln. Eine unzuverlässige Anpassung wird nicht als sichere Vorhersage weitergereicht. |
settings.max_prediction_distance | Double | 500 | Maximal zulässige Entfernung der Vorhersage vom gemessenen Punkt in Pixeln. |
settings.max_sample_age_ms | Int32 | 500 | Maximales Alter einer Messung in Millisekunden gegen die aktuelle Uhr. Wiederholtes Lesen desselben eingefrorenen Frames verjüngt sie nicht. |
settings.minimum_confidence | Double | 0.15 | Mindestkonfidenz für die Übernahme eines Treffers in ROI/Vorhersage. Erkennungsergebnisse verwenden 0 bis 1; der Editor kann denselben Wert als Prozent darstellen. |
settings.min_samples | Int32 | 3 | Mindestzahl verwertbarer Messpunkte, bevor eine Vorhersage möglich ist. |
settings.points_source | ResultBinding | Nicht angegeben | Kompatible Punkt-/Erkennungsquelle. Der betreffende Eingabevertrag bestimmt, ob der erste oder alle Listeneinträge verarbeitet werden. |
settings.points_source.items | List`1 | Nicht angegeben | Geordnete Unterbindungen einer Liste. Die Reihenfolge ist Teil der Eingabe; Elemente müssen das Listenelement-Schema erfüllen. |
settings.points_source.property_id | String | Nicht angegeben | Stabile Ergebnis-ID einer älteren Step-Referenz. Neue Dateien kodieren sie in source_id; nicht mit einem CLR-Propertynamen oder dem UI-Label verwechseln. |
settings.points_source.property_path | String | Nicht angegeben | Älterer Pfad zu einem Ergebnis-Unterwert. Bestehende Dateien bleiben lesbar; neue Referenzen verwenden stabile Ergebnis-IDs und gegebenenfalls value_path. |
settings.points_source.source_step_id | String | Nicht angegeben | Kompatibilitätsfeld älterer Referenzen. Neue Referenzen verwenden provider_id=step_result und die versionierte source_id. |
settings.points_source.members | Dictionary`2 | Nicht angegeben | Benannte Unterbindungen eines strukturierten Werts. Jeder Schlüssel ist eine stabile Mitglied-ID des Feldschemas; Unterbindungen können Werte einer Basisquelle gezielt überschreiben. |
settings.points_source.provider_id | String | Leerer Text | Anbieter der Wertequelle: local_value, job_variable, step_result oder secret. Ein Quellwert benötigt zusätzlich source_id und muss zum Eingabetyp passen. |
settings.points_source.schema_id | String | Nicht angegeben | Versionierte Form eines zusammengesetzten Eingabewerts. Sie gehört zum Bindungsbaum, nicht als frei erfundener Schlüssel in die Variable. Übernimm die für dieses Feld exportierte Schema-ID. |
settings.points_source.source_id | String | Leerer Text | Anbieterbezogene Identität. Bei step_result: v1/<URI-kodierte-Step-ID>/<URI-kodierte-stabile-Ergebnis-ID>; bei lokalen Werten und Jobvariablen deren GUID. Dies ist nicht nur die rohe Step-ID. |
settings.points_source.value_path | String | Nicht angegeben | Optionaler Pfad unterhalb einer Anbieterquelle, zum Beispiel zu einem typisierten Objektmitglied. Er ändert den Quellanbieter nicht; der ausgewählte Unterwert muss kompatibel sein. |
settings.prediction_model | String | Automatic | Modell der Zielvorhersage: automatische Auswahl oder das ausdrücklich gewählte lineare, Beschleunigungs- beziehungsweise Kalman-Modell. |
settings.prediction_ms | Int32 | 0 | Zeitlicher Vorhersagehorizont in Millisekunden. Größere Horizonte erhöhen typischerweise die Unsicherheit. |
settings.reset_distance_threshold | Double | 250 | Pixelabstand, ab dem ein Sprung die bisherige Bewegungsspur zurücksetzt. |
settings.time_basis | String | Execution | Zeitgrundlage der Bewegungsschätzung. Prüfe die angebotene Quelle und deren Empfangs-/Frame-Zeitstempel statt ungeprüft die Step-Reihenfolge als Messzeit anzunehmen. |
Eingabeverträge
| Eingabe | Fehlende Werte | Listen | Akzeptierte Typen / Quellen | Erklärung |
|---|---|---|---|---|
points | FailStep | AllValues | [{"ValueKind": "Point", "Cardinalities": ["Single", "OptionalSingle", "Collection"]}]["step_result"] | Punkt-/Erkennungsergebnis. Fehlende erforderliche Werte führen zum Fehler. Alle kompatiblen Listeneinträge werden verarbeitet. Akzeptierte Typen und Anbieter stehen in den Vertragsspalten; unbegrenzte Anbieterwahl bedeutet weiterhin Typprüfung. |
Ergebnisvertrag
| Ergebnis | Typ / Optionen | Anzahl | Erklärung |
|---|---|---|---|
found | Boolean | Single | Ob die Erkennung/Suche in diesem Lauf einen passenden Treffer geliefert hat. false ist ein fachliches Ergebnis und nicht automatisch ein Step-Fehler. Einzelwert dieses Ergebnisses. |
point | Point | OptionalSingle | Ermittelter Zielpunkt. Bei Bildschirmquellen ist der Quelle-zu-Desktop-Versatz bereits entsprechend dem Ergebnisvertrag berücksichtigt. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
point.x | Integer | OptionalSingle | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
point.y | Integer | OptionalSingle | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box | Rectangle | OptionalSingle | Begrenzendes Rechteck eines Treffers; bei fehlender Erkennung kann ein optionales Rechteck fehlen. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.x | Integer | OptionalSingle | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.y | Integer | OptionalSingle | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.width | Integer | OptionalSingle | Breite des Ergebnisrechtecks in Pixeln. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.height | Integer | OptionalSingle | Höhe des Ergebnisrechtecks in Pixeln. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.left | Integer | OptionalSingle | Linke Rechteckkante in Pixeln. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.top | Integer | OptionalSingle | Obere Rechteckkante in Pixeln. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.right | Integer | OptionalSingle | Rechte Rechteckkante in Pixeln, aus Ursprung und Breite abgeleitet. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.bottom | Integer | OptionalSingle | Untere Rechteckkante in Pixeln, aus Ursprung und Höhe abgeleitet. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.is_empty | Boolean | OptionalSingle | Ob die Zwischenablage im abgefragten Kontext leer ist. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.location | Point | OptionalSingle | Pixelposition/-bereich eines erkannten Wortes oder Trefferobjekts; verwende den im Ergebnis ausgewiesenen Koordinatenraum. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.location.x | Integer | OptionalSingle | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.location.y | Integer | OptionalSingle | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.center | Point | OptionalSingle | Mittelpunkt einer einzelnen Erkennung in Pixeln. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.center.x | Integer | OptionalSingle | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
bounding_box.center.y | Integer | OptionalSingle | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
confidence | Number | Single | Normalisierte Trefferkonfidenz zwischen 0 und 1. 0.9 entspricht 90 %; mehrere Treffer können unterschiedliche Konfidenzen besitzen. Einzelwert dieses Ergebnisses. |
source_capture_is_fresh | Boolean | Single | Frischezustand der verwendeten Aufnahme, unverändert in das Erkennungsergebnis übernommen. Einzelwert dieses Ergebnisses. |
source_capture_timestamp_utc | DateTime | Single | UTC-Aufnahmezeit der Bildquelle, aus der dieses Ergebnis berechnet wurde. Einzelwert dieses Ergebnisses. |
source_frame_version | Integer | Single | Frame-Identität der verwendeten Bildquelle; auch ein Erkennungsfehlschlag behält die Herkunftsinformation. Einzelwert dieses Ergebnisses. |
source_frame_timestamp | Integer | Single | Monotoner Zeitstempel des zugrunde liegenden Frames. 0 bedeutet unbekannte zeitliche Herkunft. Einzelwert dieses Ergebnisses. |
is_predicted | Boolean | Single | Ob ein Vorhersagemodell genügend geeignete Messwerte für eine gültige Prognose hatte. Einzelwert dieses Ergebnisses. |
predicted_for_utc | DateTime | OptionalSingle | UTC-Zielzeitpunkt, für den die vorhergesagte Position gilt. Optionaler Einzelwert: bei fehlender Information keine Eigenschaft erfinden. |
all_detections | Detection | Collection | Liste einzelner Erkennungen mit eigenen Punkten, Rechtecken und Konfidenzen. Die Anzahl ist nicht gleich einer pauschalen Erfolgsbewertung. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.count | Integer | Single | Anzahl der Elemente der referenzierten Sammlung, automatisch als zusätzlicher Ergebniswert verfügbar. Einzelwert dieses Ergebnisses. |
all_detections.center | Point | Collection | Mittelpunkt einer einzelnen Erkennung in Pixeln. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.center.x | Integer | Collection | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.center.y | Integer | Collection | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box | Rectangle | Collection | Begrenzendes Rechteck eines Treffers; bei fehlender Erkennung kann ein optionales Rechteck fehlen. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.x | Integer | Collection | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.y | Integer | Collection | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.width | Integer | Collection | Breite des Ergebnisrechtecks in Pixeln. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.height | Integer | Collection | Höhe des Ergebnisrechtecks in Pixeln. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.left | Integer | Collection | Linke Rechteckkante in Pixeln. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.top | Integer | Collection | Obere Rechteckkante in Pixeln. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.right | Integer | Collection | Rechte Rechteckkante in Pixeln, aus Ursprung und Breite abgeleitet. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.bottom | Integer | Collection | Untere Rechteckkante in Pixeln, aus Ursprung und Höhe abgeleitet. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.is_empty | Boolean | Collection | Ob die Zwischenablage im abgefragten Kontext leer ist. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.location | Point | Collection | Pixelposition/-bereich eines erkannten Wortes oder Trefferobjekts; verwende den im Ergebnis ausgewiesenen Koordinatenraum. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.location.x | Integer | Collection | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.location.y | Integer | Collection | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.center | Point | Collection | Mittelpunkt einer einzelnen Erkennung in Pixeln. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.center.x | Integer | Collection | Horizontale Punkt-/Versatzkoordinate in Pixeln; den im übergeordneten Ergebnis beschriebenen Koordinatenraum beachten. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.bounding_box.center.y | Integer | Collection | Vertikale Punkt-/Versatzkoordinate in Pixeln; nicht ungeprüft bildlokale und globale Werte mischen. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
all_detections.confidence | Number | Collection | Normalisierte Trefferkonfidenz zwischen 0 und 1. 0.9 entspricht 90 %; mehrere Treffer können unterschiedliche Konfidenzen besitzen. Geordnete Liste; ein Verbraucher entscheidet gemäß seinem Eingabevertrag über erstes Element oder alle Elemente. |
Diese Referenz für Textdateien und Agenten: Markdown · JSON-Vertrag
JSON-Vorlage für Textdateien und Agenten
Strukturelle Defaultvorlage direkt vom App-Serializer. Leere Pflichtwerte und Ziele vor Verwendung ergänzen; diese Vorlage ist kein vollständig validierter Ablauf. Bei neuen Jobs den aktuellen inputs/localValues-Vertrag verwenden.
Dateiformate und Regeln · JSON herunterladen{
"type": "predict_movement",
"settings": {
"points_source": {
"provider_id": "",
"source_id": ""
},
"min_samples": 3,
"prediction_ms": 0,
"reset_distance_threshold": 250,
"max_sample_age_ms": 500,
"prediction_model": "Automatic",
"time_basis": "Execution",
"max_prediction_distance": 500,
"max_fit_error": 75,
"minimum_confidence": 0.15
},
"id": "85d18ddf-cfef-1f36-8b83-b38783c5f34b",
"inputs": {},
"is_enabled": true
}